
آموزش کامل CP-SAT در OR-Tools: مرجع فارسی زمانبندی با پایتون
راهنمای کامل و فارسی سالور CP-SAT از OR-Tools برای زمانبندی: از متغیر بازهای و قید عدمتداخل تا جابشاپ، RCPSP و بهینهسازی عملکرد حل، با کد پایتون کامل.
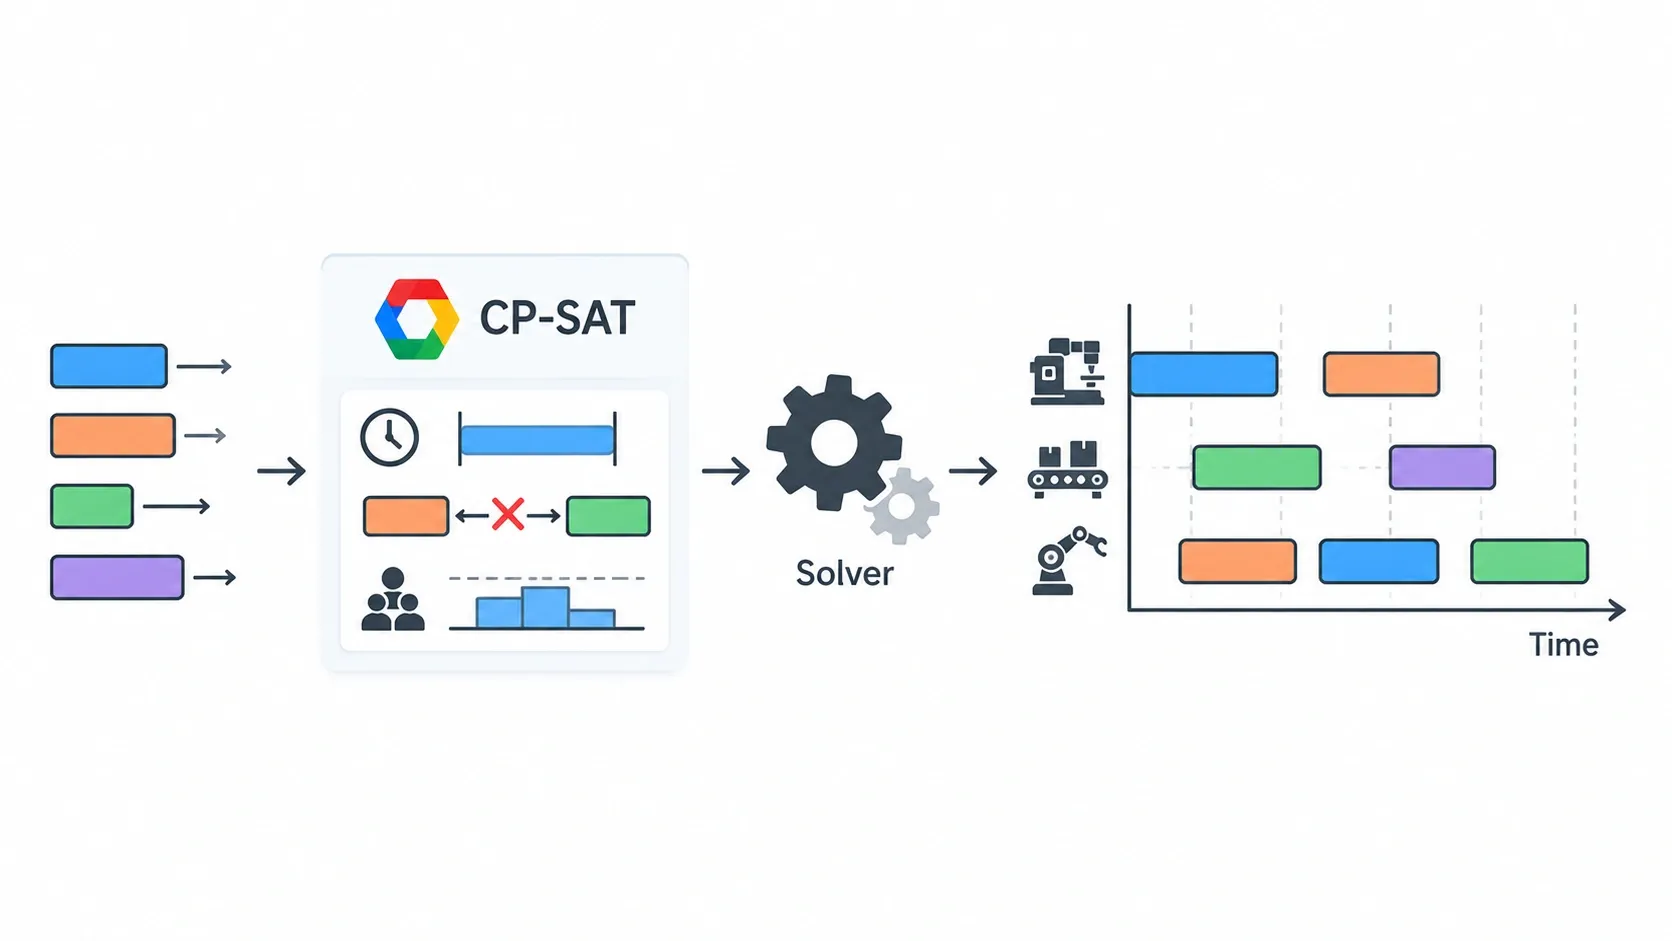
این یادداشت، مرجع فارسیزبان شما برای یادگیری سالور CP-SAT از OR-Tools است. CP-SAT ابزاری متنباز و رایگان برای حل مسائل زمانبندی و بهینهسازی گسسته است. این ماژول بخشی از OR-Tools گوگل است.
همین تکنیکها پایهی بسیاری از مسئلههای واقعی زنجیره تأمین و حملونقل هستند. دورهی بهینهسازی زنجیره تأمین و حملونقل با پایتون این مسائل را با پیادهسازی کامل آموزش میدهد.
در حوزهی سلامت هم، زمانبندی پرستار و اتاق عمل دقیقاً با همین ابزار حل میشود. این دقیقاً موضوع دورهی بهینهسازی سیستمهای سلامت با پایتون است.
مقدمه
نصب پکیج تنها با یک دستور انجام میشود:
pip install ortoolsهر مدل با دو object اصلی شروع میشود. CpModel محل تعریف متغیرها و قیدهاست و CpSolver مسئول حل مدل است.
from ortools.sat.python import cp_model

model  = cp_model.CpModel()
solver = cp_model.CpSolver()ایدهی کلی این است که یک برنامهی زمانی معتبر را با متغیر و قید توصیف میکنیم. سپس مشخص میکنیم کدام برنامه بهتر است. سالور هم یا جواب بهینه را پیدا میکند، یا بهترین جواب ممکن در زمان محدود را برمیگرداند.
سه عنصر پایهی مدلسازی
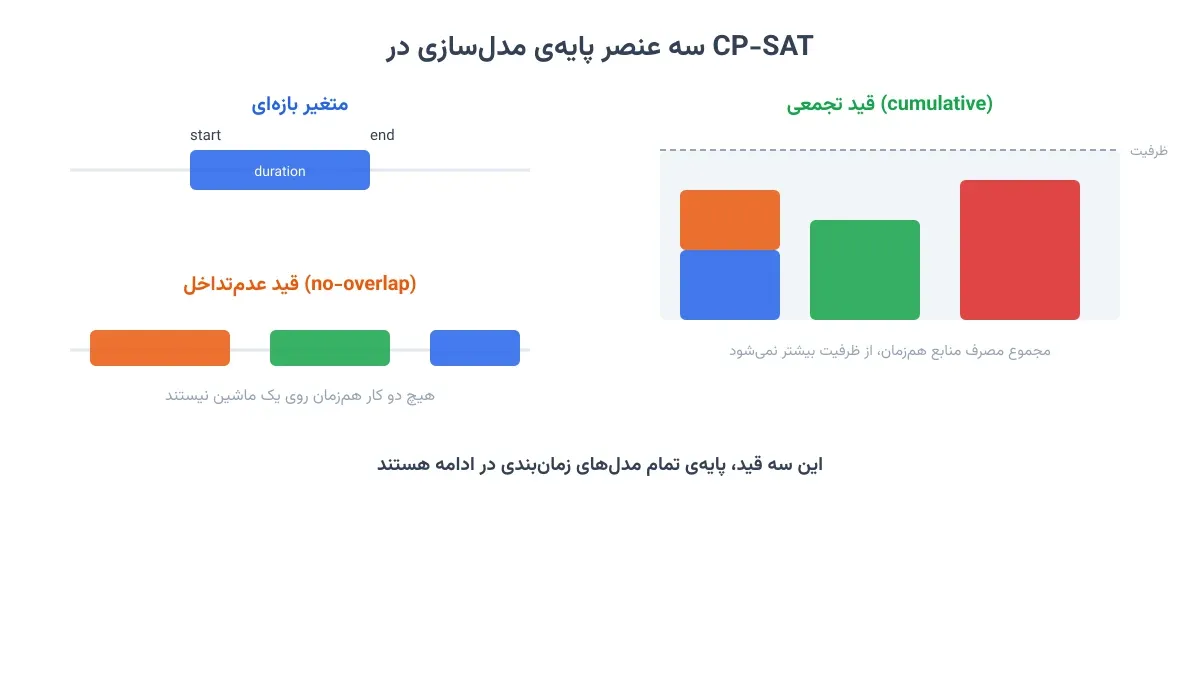
هر مدل زمانبندی در CP-SAT روی سه عنصر پایه ساخته میشود: متغیر بازهای، قید عدمتداخل، و قید تجمعی.
متغیر بازهای (Interval Variable): هر کار را با زمان شروع، مدت، و زمان پایان نشان میدهد. سالور خودش جای دقیق آن را روی خط زمان پیدا میکند.
horizon = 30
start    = model.new_int_var(0, horizon, 'start')
end      = model.new_int_var(0, horizon, 'end')
duration = 8
interval = model.new_interval_var(start, duration, end, 'job_a')
قید عدمتداخل (No-Overlap): این قید تضمین میکند هیچ دو بازه روی یک ماشین همزمان اجرا نشوند. برای منابع منحصربهفرد مثل یک ماشین کاربرد دارد.
intervals = []
for i, duration in enumerate([6, 8, 5]):
    s  = model.new_int_var(0, horizon, f's{i}')
    e  = model.new_int_var(0, horizon, f'e{i}')
    iv = model.new_interval_var(s, duration, e, f'iv{i}')
    intervals.append(iv)

model.add_no_overlap(intervals)
قید تجمعی (Cumulative): وقتی چند کار بتوانند همزمان از یک منبع با ظرفیت محدود استفاده کنند کاربرد دارد. مشابه منابع تجدیدپذیر، مانند تعداد محدود کارگر یا ظرفیت دستگاه.
tasks   = [{'duration': 6, 'demand': 2},
           {'duration': 6, 'demand': 2},
           {'duration': 6, 'demand': 3}]
capacity = 4

intervals = []
demands   = []
for i, t in enumerate(tasks):
    s  = model.new_int_var(0, horizon, f's{i}')
    e  = model.new_int_var(0, horizon, f'e{i}')
    iv = model.new_interval_var(s, t['duration'], e, f'iv{i}')
    intervals.append(iv)
    demands.append(t['demand'])

model.add_cumulative(intervals, demands, capacity)
با همین سه قید، بیشتر مسائل زمانبندی قابل مدلسازی هستند.
زمانبندی تکماشین
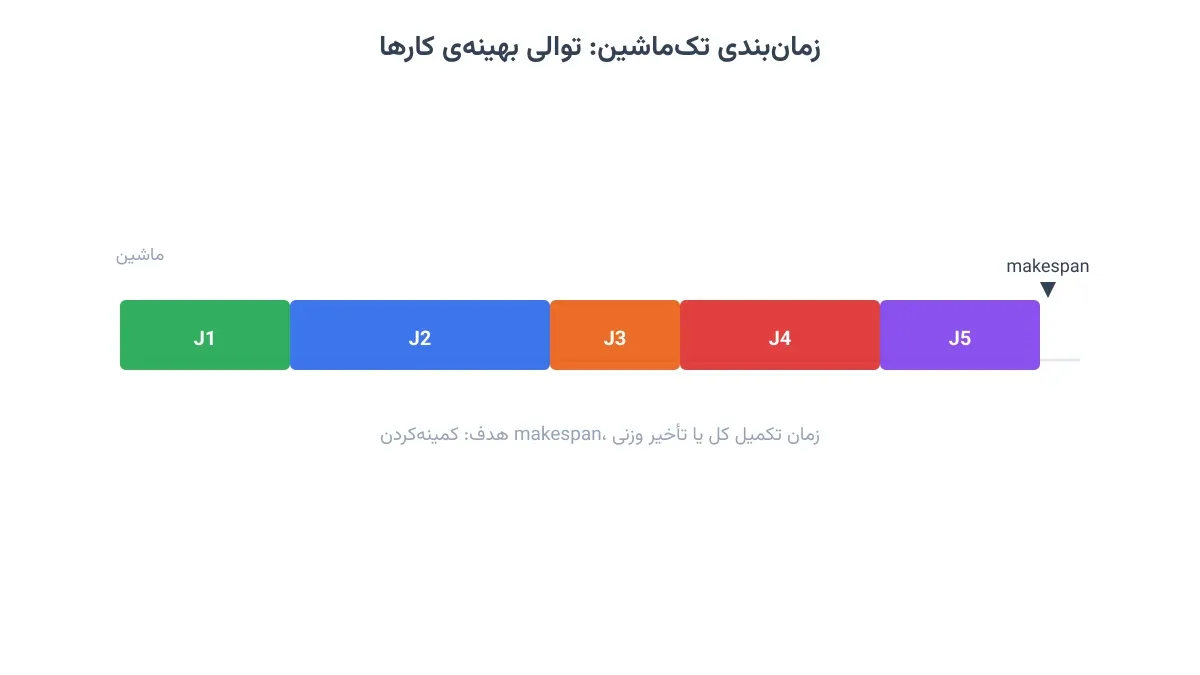
در سادهترین حالت، چند کار باید روی یک ماشین ترتیب شوند. سه هدف مختلف برای این مسئله مرسوم است.
کمینهکردن makespan (زمان پایان آخرین کار):
from ortools.sat.python import cp_model

model  = cp_model.CpModel()
solver = cp_model.CpSolver()

durations = [5, 8, 3, 6, 4]
horizon   = sum(durations)

starts    = [model.new_int_var(0, horizon, f's{i}') for i in range(len(durations))]
ends      = [model.new_int_var(0, horizon, f'e{i}') for i in range(len(durations))]
intervals = [
    model.new_interval_var(starts[i], durations[i], ends[i], f'iv{i}')
    for i in range(len(durations))
]

model.add_no_overlap(intervals)

makespan = model.new_int_var(0, horizon, 'makespan')
model.add_max_equality(makespan, ends)
model.minimize(makespan)

status = solver.solve(model)
if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
    print(f'Makespan: {solver.value(makespan)}')
    for i in range(len(durations)):
print(f' Job {i}: [{solver.value(starts[i])}, {solver.value(ends[i])})')کمینهکردن زمان تکمیل کل (قاعدهی SPT بهینه است):
model.add_no_overlap(intervals)
model.minimize(sum(ends))

status = solver.solve(model)
if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
    order = sorted(range(len(durations)), key=lambda i: solver.value(starts[i]))
print('SPT order:', order)قاعدهی SPT یعنی شروع از کوتاهترین کار. این ترتیب، مجموع زمان تکمیل همهی کارها را کمینه میکند.
کمینهکردن تأخیر وزنی: هر کار یک مهلت تحویل و یک وزن اهمیت دارد.
due_dates  = [7, 12, 5, 18, 10]
weights    = [3, 1, 2, 1, 2]

tardiness = []
for i in range(len(durations)):
    t = model.new_int_var(0, horizon, f'tard{i}')
    model.add_max_equality(t, [ends[i] - due_dates[i], 0])
    tardiness.append(weights[i] * t)

model.minimize(sum(tardiness))
add_max_equality تأخیر هر کار را به صفر محدود میکند. تابع هدف، مجموع وزنی این تأخیرها را کم میکند.
زمانبندی ماشینهای موازی
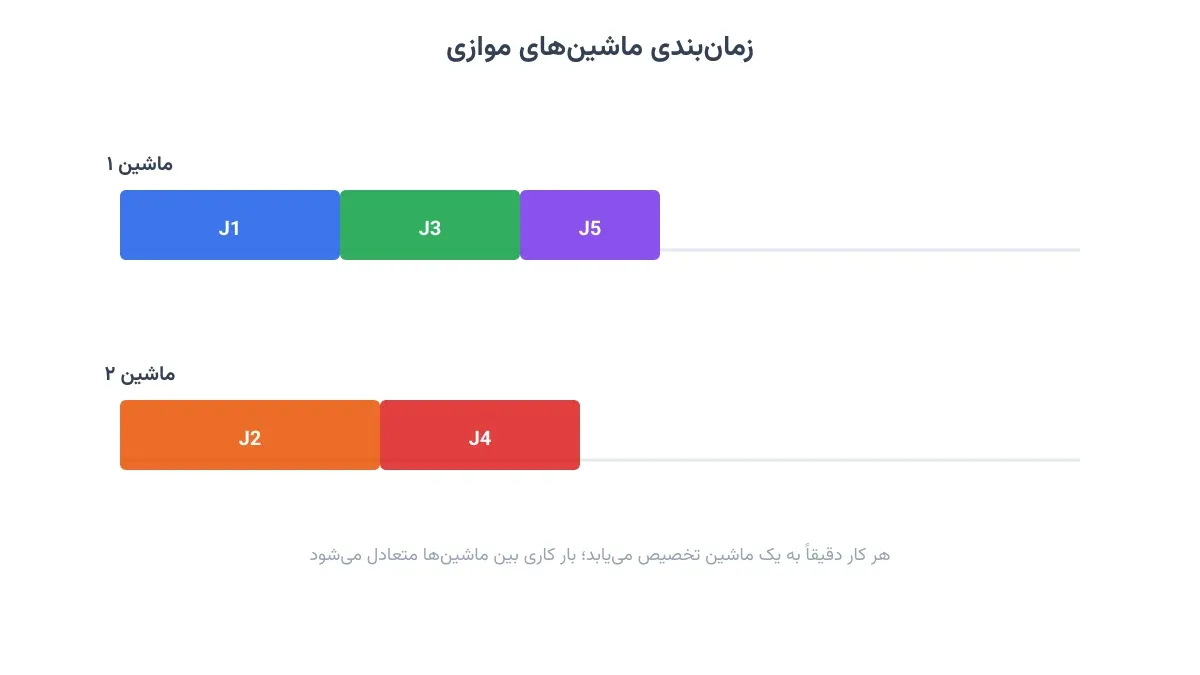
وقتی چند ماشین یکسان در دسترس هستند، هر کار باید به دقیقاً یکی از آنها تخصیص یابد. این نیاز با متغیر بازهای اختیاری حل میشود.
برای هر جفت و هر ماشین، یک متغیر بازهای اختیاری تعریف میشود که فقط با انتخاب آن ماشین فعال میشود. قید add_exactly_one تضمین میکند هر کار دقیقاً روی یک ماشین برود.
num_jobs     = 5
num_machines = 2
durations    = [8, 6, 5, 4, 3]
horizon      = sum(durations)

starts = [model.new_int_var(0, horizon, f's{j}') for j in range(num_jobs)]
ends   = [model.new_int_var(0, horizon, f'e{j}') for j in range(num_jobs)]

machine_intervals = [[] for _ in range(num_machines)]
presences        = [[None] * num_machines for _ in range(num_jobs)]

for j in range(num_jobs):
    for m in range(num_machines):
        is_present = model.new_bool_var(f'p{j}_{m}')
        iv = model.new_optional_interval_var(
            starts[j], durations[j], ends[j], is_present, f'iv{j}_{m}'
        )
        machine_intervals[m].append(iv)
        presences[j][m] = is_present

    model.add_exactly_one(presences[j])

for m in range(num_machines):
    model.add_no_overlap(machine_intervals[m])

makespan = model.new_int_var(0, horizon, 'makespan')
model.add_max_equality(makespan, ends)
model.minimize(makespan)

status = solver.solve(model)
if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
    for j in range(num_jobs):
        m = next(m for m in range(num_machines) if solver.value(presences[j][m]))
print(f' Job {j}: machine={m} [{solver.value(starts[j])}, {solver.value(ends[j])})')نکتهی مهم، new_optional_interval_var است. این بازه فقط وقتی در قید no_overlap شرکت میکند که متغیر حضورش برابر یک باشد.
فلوشاپ (Flow Shop)
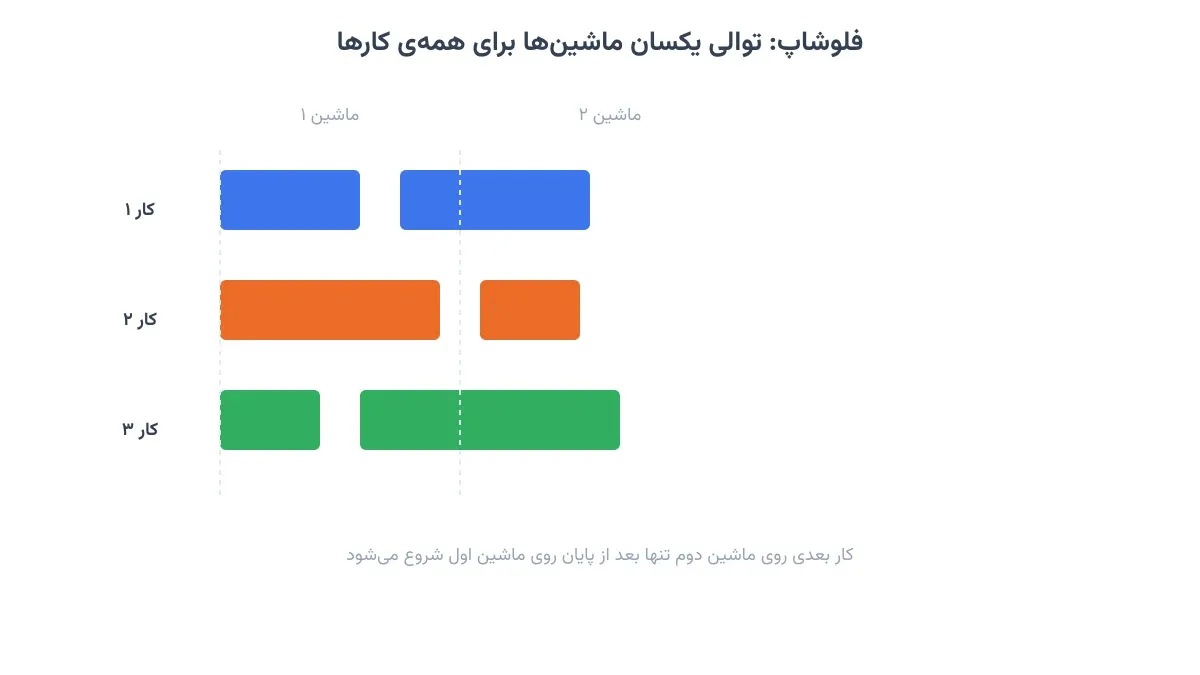
در فلوشاپ، همهی کارها باید از یک توالی یکسان ماشین عبور کنند. این محدودیت با یک قید تقدم ساده اعمال میشود.
proc = [
    [3, 4],
    [5, 2],
    [2, 6],
]
num_jobs     = len(proc)
num_machines = len(proc[0])
horizon      = sum(sum(row) for row in proc)

starts    = [[None]*num_machines for _ in range(num_jobs)]
ends      = [[None]*num_machines for _ in range(num_jobs)]
intervals = [[None]*num_machines for _ in range(num_jobs)]

for j in range(num_jobs):
    for m in range(num_machines):
        s  = model.new_int_var(0, horizon, f's{j}_{m}')
        e  = model.new_int_var(0, horizon, f'e{j}_{m}')
        iv = model.new_interval_var(s, proc[j][m], e, f'iv{j}_{m}')
        starts[j][m] = s; ends[j][m] = e; intervals[j][m] = iv

for m in range(num_machines):
    model.add_no_overlap([intervals[j][m] for j in range(num_jobs)])

for j in range(num_jobs):
    for m in range(num_machines - 1):
        model.add(starts[j][m + 1] >= ends[j][m])

makespan = model.new_int_var(0, horizon, 'makespan')
model.add_max_equality(makespan, [ends[j][num_machines-1] for j in range(num_jobs)])
model.minimize(makespan)

status = solver.solve(model)
if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
    print(f'Makespan: {solver.value(makespan)}')
    for j in range(num_jobs):
        row = '  '.join(
            f'M{m}:[{solver.value(starts[j][m])},{solver.value(ends[j][m])})'
            for m in range(num_machines)
        )
        print(f'  Job {j}: {row}')
ماتریس proc زمان پردازش هر کار روی هر ماشین را نشان میدهد. قید دوم تضمین میکند کار بعدی در ماشین بعد، تنها پس از پایان ماشین قبلی شروع شود.
جابشاپ (Job Shop)
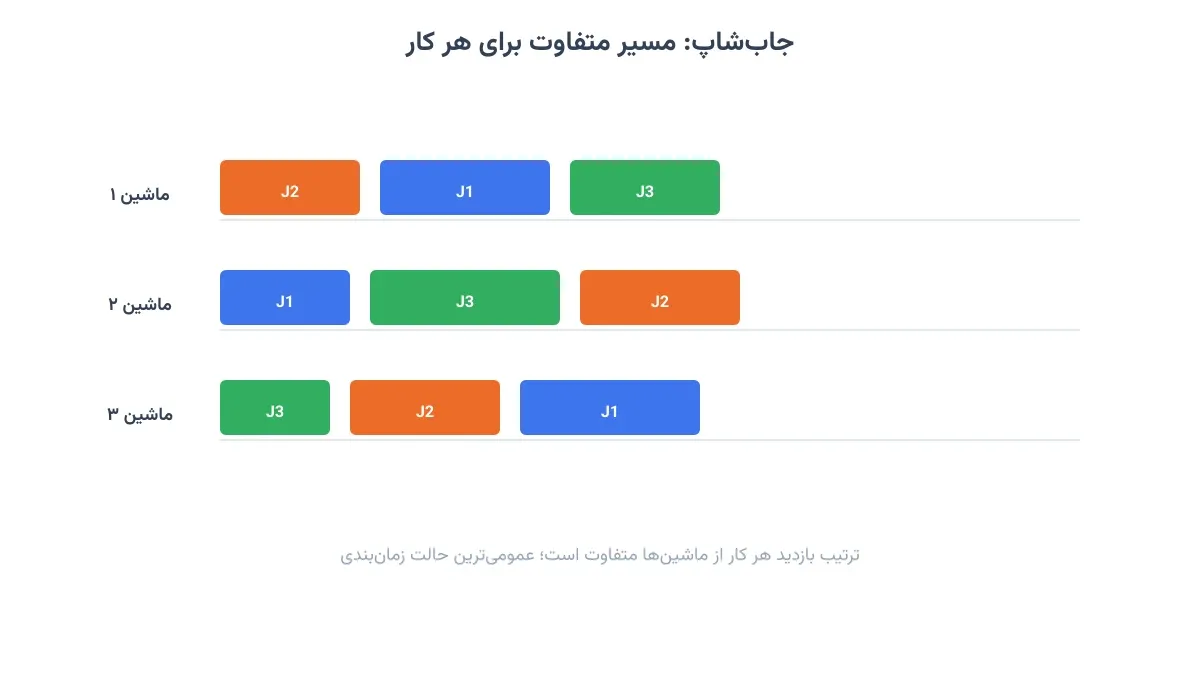
جابشاپ عمومیترین و پرکاوشترین حالت زمانبندی ماشین است. هر کار مسیر خاص خودش را بین ماشینها دارد.
jobs_data = [
    [(0, 3), (1, 2), (2, 2)],
    [(1, 3), (0, 2), (2, 3)],
    [(2, 2), (0, 3), (1, 2)],
]
num_machines = 3
horizon      = sum(d for job in jobs_data for _, d in job)

all_tasks            = {}
machine_to_intervals = {}

for j, job in enumerate(jobs_data):
    for task_id, (m, dur) in enumerate(job):
        s  = model.new_int_var(0, horizon, f's{j}_{task_id}')
        e  = model.new_int_var(0, horizon, f'e{j}_{task_id}')
        iv = model.new_interval_var(s, dur, e, f'iv{j}_{task_id}')
        all_tasks[(j, task_id)] = (s, e, iv)
        machine_to_intervals.setdefault(m, []).append(iv)

for m, ivs in machine_to_intervals.items():
    model.add_no_overlap(ivs)

for j, job in enumerate(jobs_data):
    for task_id in range(len(job) - 1):
        model.add(
            all_tasks[(j, task_id + 1)][0] >= all_tasks[(j, task_id)][1]
        )

makespan = model.new_int_var(0, horizon, 'makespan')
model.add_max_equality(
    makespan,
    [all_tasks[(j, len(job)-1)][1] for j, job in enumerate(jobs_data)]
)
model.minimize(makespan)

status = solver.solve(model)
if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
    print(f'Optimal makespan: {solver.value(makespan)}')
    for j, job in enumerate(jobs_data):
        for task_id, (m, _) in enumerate(job):
            s, e, _ = all_tasks[(j, task_id)]
            print(f'  Job {j} on M{m}: [{solver.value(s)}, {solver.value(e)})')
هر عنصر تاپل jobs_data، یک زوج (شمارهی ماشین، مدت) است. ترتیب این تاپلها در هر ردیف، مسیر آن ردیف را مشخص میکند.
این دقیقاً همان مسئلهای است که در صنایع تولیدی و زنجیره تأمین واقعی دیده میشود. دورهی بهینهسازی زنجیره تأمین و حملونقل با پایتون چند پروژهی مشابه را با دادهی واقعی حل میکند.
RCPSP: زمانبندی پروژه با منابع محدود
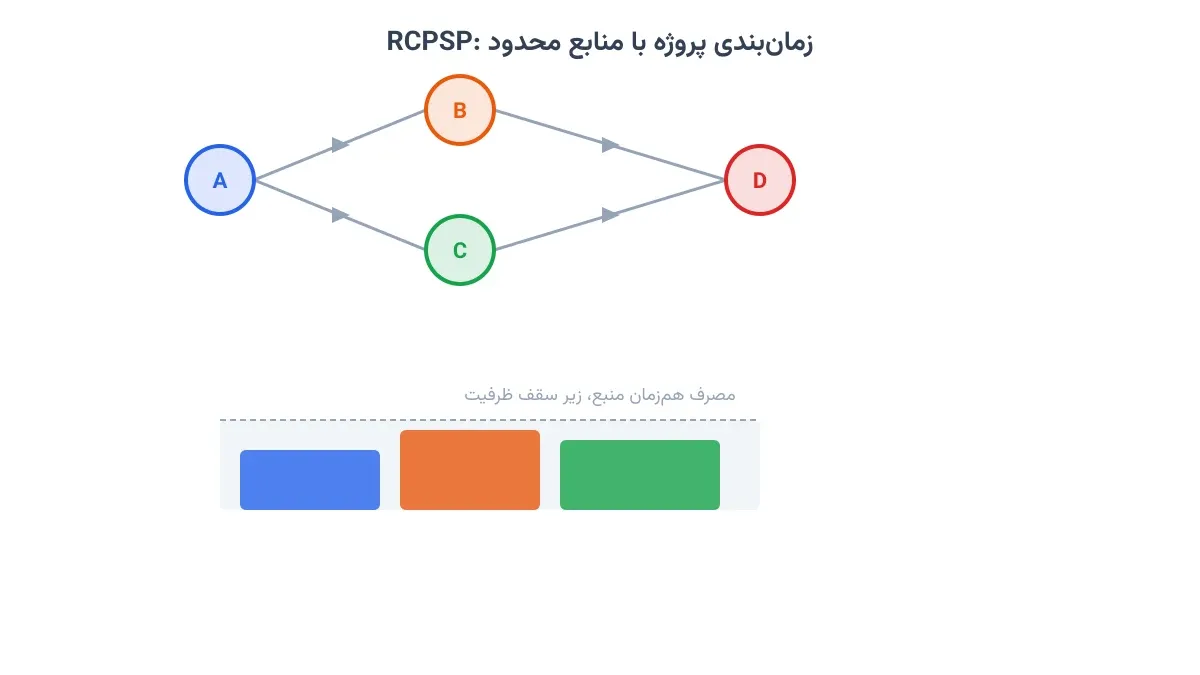
در این مسئله، فعالیتها هم به روابط تقدم نیاز دارند و هم منبع مشترک مصرف میکنند. قید cumulative با قید تقدم ترکیب میشود.
tasks = [
    {'duration': 3, 'demand': 2},
    {'duration': 5, 'demand': 3},
    {'duration': 2, 'demand': 1},
    {'duration': 4, 'demand': 2},
]
precedences = [(0, 1), (0, 2), (1, 3), (2, 3)]
capacity    = 4

horizon     = sum(t['duration'] for t in tasks)

starts    = [model.new_int_var(0, horizon, f's{i}') for i in range(len(tasks))]
ends      = [model.new_int_var(0, horizon, f'e{i}') for i in range(len(tasks))]
intervals = [
    model.new_interval_var(starts[i], tasks[i]['duration'], ends[i], f'iv{i}')
    for i in range(len(tasks))
]

for i, j in precedences:
    model.add(starts[j] >= ends[i])

demands = [t['demand'] for t in tasks]
model.add_cumulative(intervals, demands, capacity)

makespan = model.new_int_var(0, horizon, 'makespan')
model.add_max_equality(makespan, ends)
model.minimize(makespan)

status = solver.solve(model)
if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
    print(f'Project duration: {solver.value(makespan)}')
    for i, task in enumerate(tasks):
        print(f'  Task {i} (demand={task["demand"]}): '
              f'[{solver.value(starts[i])}, {solver.value(ends[i])})')
لیست precedences مشخص میکند کدام فعالیت باید پیش از دیگری تمام شود. ظرفیت کل همزمان هم محدود به یک مقدار ثابت است.
مدل RCPSP پایهی بسیاری از مسائل زمانبندی بیمارستانی هم هست. مثلاً تخصیص اتاق عمل یا پرستار به بیمار از همین خانواده است. دورهی بهینهسازی سیستمهای سلامت با پایتون دقیقاً همین نوع مسئله را با پایتون پیادهسازی میکند.
راهاندازی وابسته به توالی
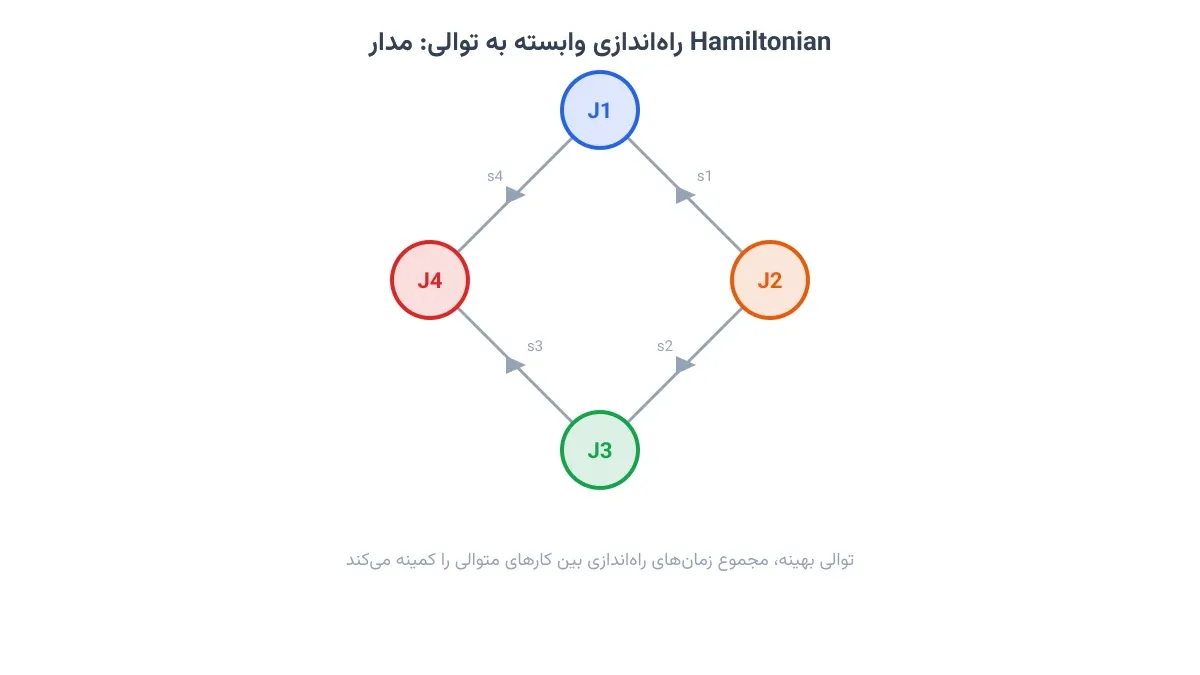
برخی ماشینآلات بین دو کار متوالی به زمان تنظیم نیاز دارند. این زمان به ترتیب اجرای کارها بستگی دارد. add_circuit این توالی را مدل میکند.
durations = [3, 5, 2, 4]
setup = [
    [0, 2, 3, 1],
    [2, 0, 1, 4],
    [3, 1, 0, 2],
    [1, 4, 2, 0],
]
n       = len(durations)
horizon = sum(durations) + sum(max(row) for row in setup)

starts    = [model.new_int_var(0, horizon, f's{i}') for i in range(n)]
ends      = [model.new_int_var(0, horizon, f'e{i}') for i in range(n)]
intervals = [
    model.new_interval_var(starts[i], durations[i], ends[i], f'iv{i}')
    for i in range(n)
]

arcs = []
for i in range(n):
    arcs.append((n, i, model.new_bool_var(f'first_{i}')))
    arcs.append((i, n, model.new_bool_var(f'last_{i}')))
    for j in range(n):
        if i == j:
            continue
        lit = model.new_bool_var(f'succ_{i}_{j}')
        arcs.append((i, j, lit))
        model.add(starts[j] >= ends[i] + setup[i][j]).only_enforce_if(lit)

model.add_circuit(arcs)
model.add_no_overlap(intervals)

makespan = model.new_int_var(0, horizon, 'makespan')
model.add_max_equality(makespan, ends)
model.minimize(makespan)

status = solver.solve(model)
if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
    order = sorted(range(n), key=lambda i: solver.value(starts[i]))
    print('Sequence:', ' → '.join(f'J{i}' for i in order))
گره n در لیست یالها، گره مجازی است. این روش، اولین و آخرین کار توالی را مشخص میکند. ماتریس setup زمان تغییر از کار i به j را نشان میدهد.
الگوهای پیشرفته
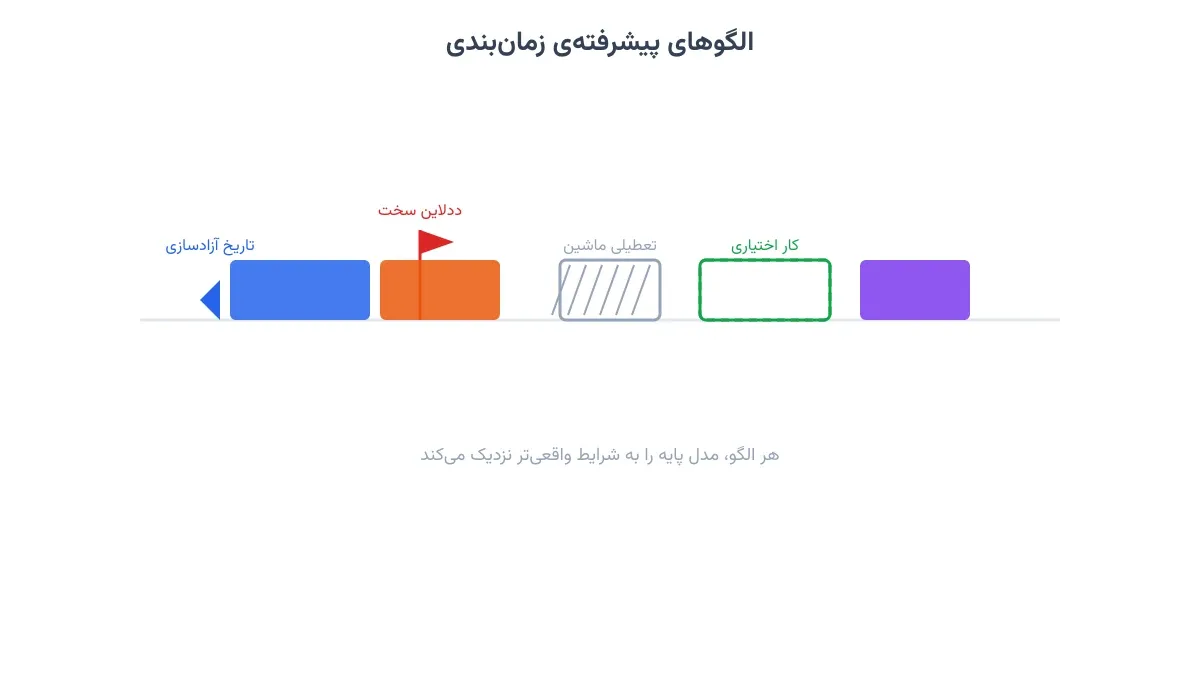
چهار الگوی رایج و پرکاربرد برای نزدیک کردن مدل به شرایط واقعی وجود دارد.
تاریخ آزادسازی: هر کار زودتر از یک زمان مشخص قابل شروع نیست.
release_dates = [0, 4, 2, 7, 1]
for i in range(num_jobs):
    model.add(starts[i] >= release_dates[i])
ددلاین سخت: هر کار باید پیش از یک سقف زمانی مشخص تمام شود.
deadlines = [20, 26, 10, 26, 15]
for i in range(num_jobs):
    model.add(ends[i] <= deadlines[i])
تعطیلی ماشین: یک بازهی ثابت بهعنوان تعطیلی به لیست بازههای قید عدمتداخل اضافه میشود.
break_start    = model.new_constant(10)
break_end      = model.new_constant(14)
break_interval = model.new_fixed_size_interval_var(break_start, 4, 'break')

all_machine_intervals = intervals + [break_interval]
model.add_no_overlap(all_machine_intervals)
کارهای اختیاری با ارزش: وقتی همهی کارها قابل انجام نیستند، هر کدام یک ارزش دارد و باید بهترین زیرمجموعه انتخاب شود.
values    = [10, 25, 8, 15, 20]
durations = [3,   8, 2,  5,  6]
horizon   = 15

intervals  = []
presences  = []

for i, (dur, val) in enumerate(zip(durations, values)):
    is_sched = model.new_bool_var(f'scheduled_{i}')
    s  = model.new_int_var(0, horizon, f's{i}')
    e  = model.new_int_var(0, horizon, f'e{i}')
    iv = model.new_optional_interval_var(s, dur, e, is_sched, f'iv{i}')
    intervals.append(iv)
    presences.append(is_sched)

model.add_no_overlap(intervals)
model.maximize(sum(values[i] * presences[i] for i in range(len(values))))
اینجا هدف، کمینهکردن زمان نیست. هدف بیشینهکردن ارزش کل کارهای انتخابشده است.
بهینهسازی عملکرد حل
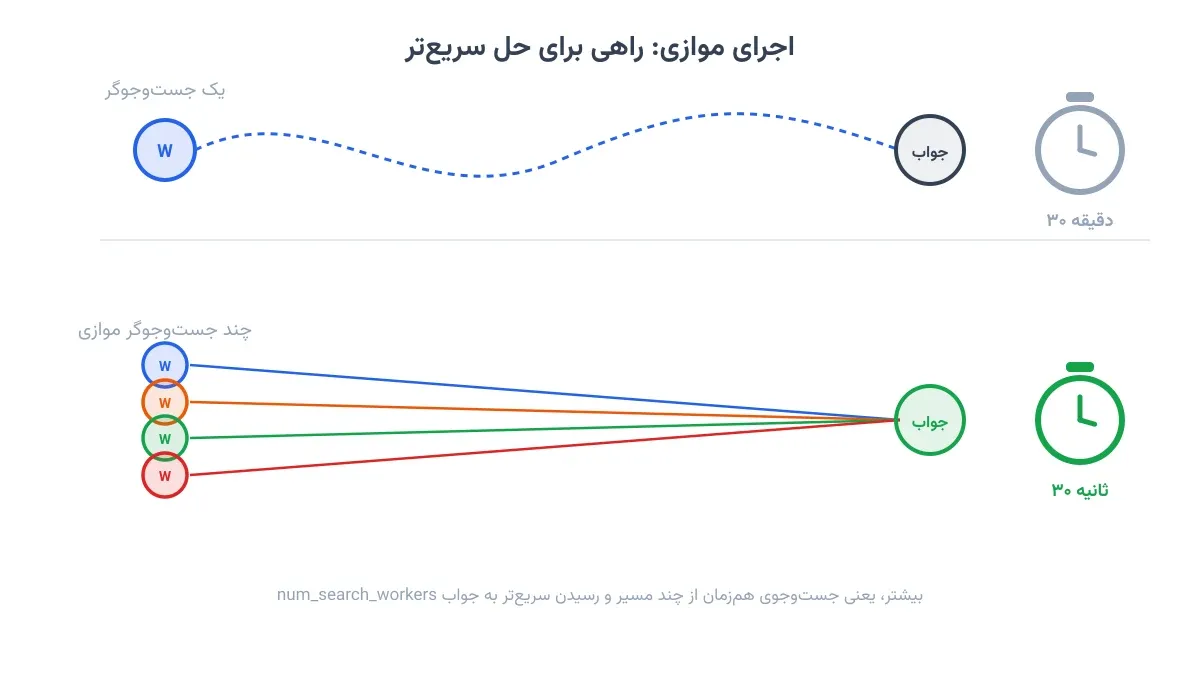
برای مسائل بزرگتر، چند تکنیک ساده سرعت حل را بهبود میدهند: تنگکردن افق زمانی (کرانتر کردن مرزهای متغیرها)، شروع گرم (warm-start) از یک جواب شناختهشده، اجرای موازی با چند هسته، و محدودیت زمانی. کالبک جواب هم اجازه میدهد جوابهای بهبودیابنده را همین حین چاپ کرد.
class SolutionPrinter(cp_model.CpSolverSolutionCallback):
    def __init__(self, makespan_var):
        super().__init__()
        self._makespan = makespan_var
        self._count    = 0

    def on_solution_callback(self):
        self._count += 1
        print(f'  Solution {self._count}: makespan = {self.value(self._makespan)}')

solver.parameters.max_time_in_seconds   = 30.0
solver.parameters.num_search_workers    = 8
solver.parameters.log_search_progress   = True

cb     = SolutionPrinter(makespan)
status = solver.solve(model, cb)
print(f'Status: {solver.status_name(status)}')
num_search_workers تعداد رشتههای موازی جستجو را مشخص میکند. این گزینه روی مسائل بزرگتر، تفاوت چشمگیری دارد.
جمعبندی
CP-SAT ابزاری قدرتمند و رایگان برای زمانبندی و بهینهسازی گسسته است. این یادداشت نقطهی شروع مسیر یادگیری OR-Tools به فارسی خواهد بود.
اگر مسئلهی شما به زنجیره تأمین، مسیریابی یا لجستیک مربوط است، دورهی بهینهسازی زنجیره تأمین و حملونقل با پایتون را ببینید. این دوره از همین تکنیکهای CP-SAT برای حل پروژههای واقعی استفاده میکند.
اگر حوزهی کاری شما سلامت و درمان است، دورهی بهینهسازی سیستمهای سلامت با پایتون را پیشنهاد میکنیم. بیست پروژهی واقعی بیمارستانی، با همین سالور، در این دوره حل میشوند.
مشاوره و ارتباط با ما
برای مشاوره و ثبتنام در دورهها و دریافت پروژهها با آیدی @pypyid در تلگرام در تماس باشید.
مطالب پیشنهادی
دورههای آموزشی مرتبط
آموزش مسیریابی وسایل نقلیه (VRP) با پایتون و OR-Tools
دوره پروژهمحور VRP در پایتون با OR-Tools و CP-SAT؛ ۲۰ پروژه عملی از TSP و CVRP تا VRPTW و مسیریابی خودروی الکتریکی.
دوره جامع بهینهسازی سیستمهای سلامت با پایتون
دوره جامع و پروژهمحور بهینهسازی در حوزه سلامت و درمان با Python و OR-Tools؛ ۲۰ پروژه عملی از تخصیص تخت بیمارستان تا امداد پهپادی به مناطق آسیبدیده.
آموزش پیشرفته بهینهسازی سیستم قدرت با پایتون
آموزش پروژهمحور بهینهسازی سیستم قدرت در پایتون با Pyomo: Unit Commitment، پخش بار بهینه DC و AC (OPF)، امنیت N-1، جایابی باتری و عدم قطعیت؛ ۲۲ ساعت.
دوره فشرده مدلسازی عدم قطعیت در بهینهسازی
دوره فشرده مدلسازی عدم قطعیت: مقایسه روشهای Stochastic، Fuzzy، Robust و IGDT با کاربرد در انرژی و سیستم قدرت.
مقالات و یادداشتهای مرتبط
مکانیابی ایستگاه آمبولانس با پایتون
آشنایی با مسئله مکانیابی پوششی حداکثری (Maximum Covering Location Problem) برای استقرار آمبولانس و ایستگاههای اورژانس، و حل آن با ابزارهای متنباز پایتون.
تخصیص اسکله بندر: کدام کشتی، کجا و کِی پهلو بگیرد؟
مسئله تخصیص اسکله (Berth Allocation Problem) و مدلسازی ریاضی آن برای کاهش زمان انتظار کشتیها در بنادر با ابزارهای متنباز پایتون.
زمانبندی تولید در کارخانه با ظرفیت روزانهی متغیر: یک مسئلهی زمانبندی منابع محدود
وقتی هر سفارش باید چند روز پیاپی کوره را اشغال کند و ظرفیت روزانهی کارخانه هم روز به روز فرق دارد، مسئله دیگر یک زمانبندی ساده نیست. با CP-SAT این مسئله را مدل و حل میکنیم.
خطای MODEL_INVALID در CP-SAT: از لاگ سالور تا پیدا کردن باگ
یک کد CP-SAT با باگ پنهان را اجرا میکنیم، خطای MODEL_INVALID میگیریم، لاگ سالور را فعال و خطبهخط تفسیر میکنیم و راه پیشگیری را یاد میگیریم.
پروژههای مرتبط
جایابی باتری برای کاهش هدررفت تجدیدپذیرها
جایابی بهینه ایستگاههای ذخیرهسازی انرژی در شبکه انتقال برای کاهش هدررفت تولیدات تجدیدپذیر و بهبود بهرهبرداری با استفاده از مدلسازی ریاضی.
مدیریت هوشمند انرژی شهرک مسکونی با پنل خورشیدی، باتری و خودروی الکتریکی (V2G)
تعیین برنامهی بهینهی دیسپچ متمرکز پنل خورشیدی، باتری خانگی، باتری مشترک شهرکی و شارژ/دشارژ دوطرفهی خودروی الکتریکی (V2G) در یک شهرک ۷۵ خانهای، با مدلسازی ریاضی مشترک و محدودیت واقعی ظرفیت فیدر، با نگاه به کاهش هزینه و کاهش پیک تقاضای شبکه.
بازبرنامهریزی پویای مسیر: سیستم مسیریابی زمانواقعی برای سفارشهای جدید
طراحی و پیادهسازی یک سیستم مسیریابی پویای وسایل نقلیه (Dynamic VRP) که با رسیدن سفارش جدید یا تغییر داده، فقط مسیر باقیمانده ناوگان را در زمان کوتاه بهروزرسانی میکند.
بهرهبرداری و طراحی بهینهی سیستم انرژی-آب یکپارچه
تعیین اندازهی بهینهی تجهیزات و برنامهی بهرهبرداری ساعتی یک سیستم یکپارچهی بادی، خورشیدی، باتری، شبکه، و آبشیرینکن با افق پنجساله، با استفاده از مدلسازی ریاضی مشترک سایزینگ و عملیات و با نگاه به کاهش اثرات زیستمحیطی و انتشار کربن.